Robótica · EDICIÓN 03
Anthropic propone un estándar para que los agentes controlen hardware real
Qué cambia
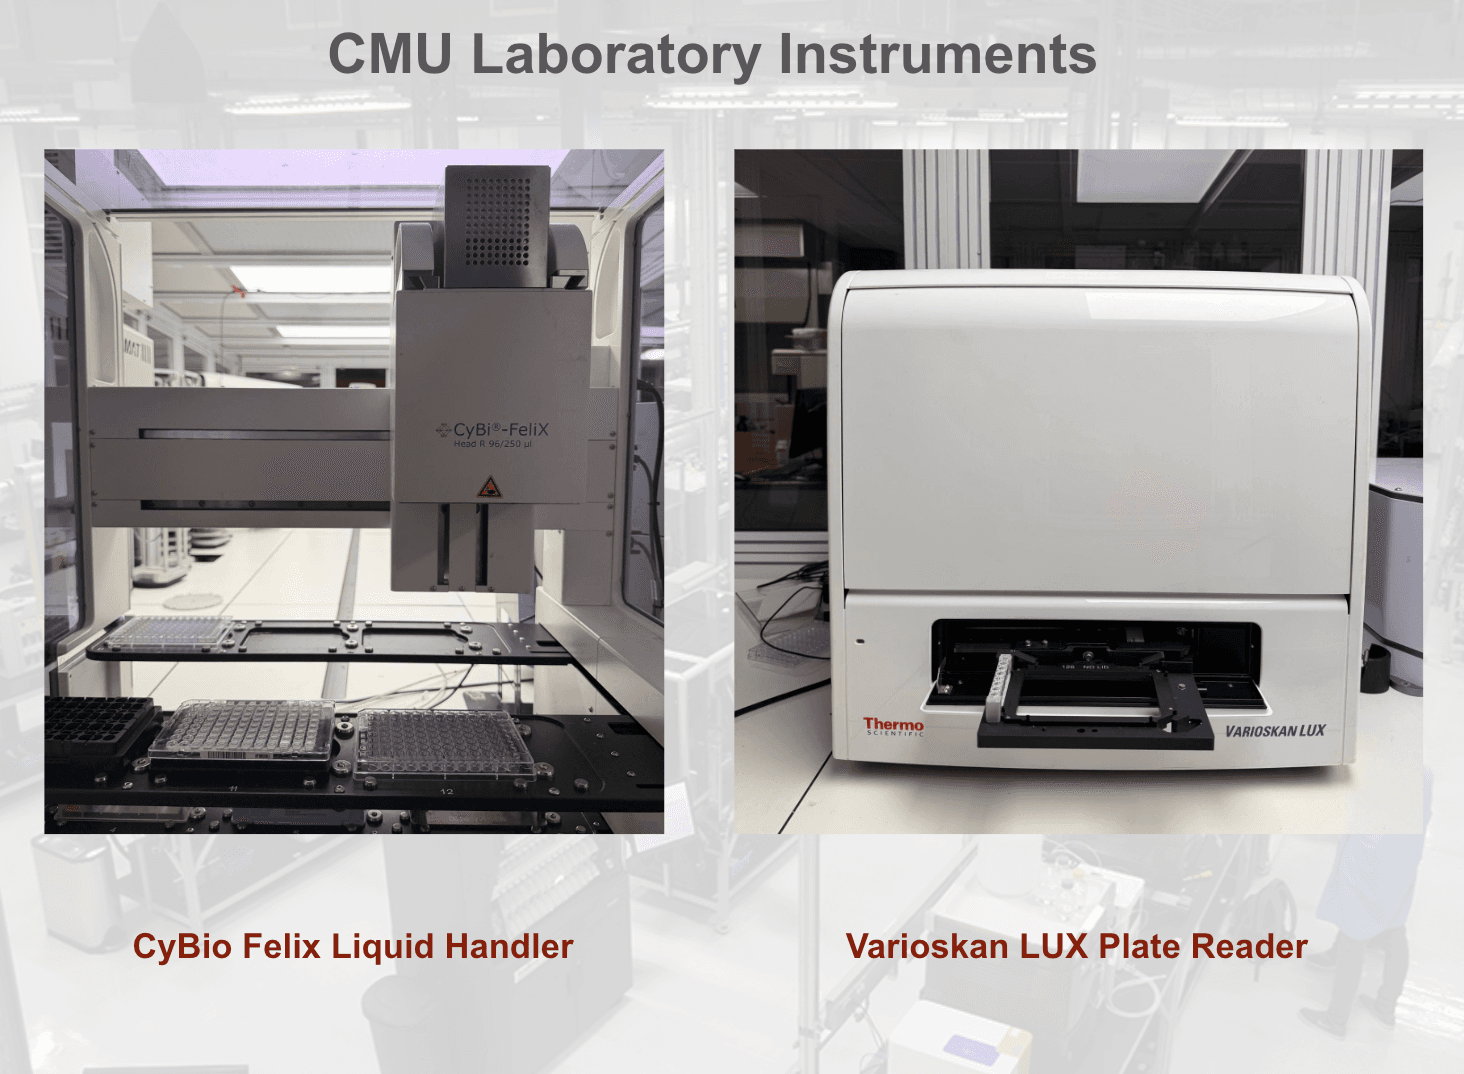
Anthropic ha presentado Model Hardware Standard, una especificación para que un agente pueda descubrir, configurar y operar distintos equipos programables mediante una interfaz común. La vista previa se orienta primero a laboratorios: microscopios, manipuladores de líquidos, instrumentos de medición y brazos robóticos que hoy suelen exigir integraciones separadas.
El contexto y los límites
El diseño es independiente del modelo y puede utilizar protocolos como MCP para coordinar varios dispositivos en paralelo. Por ahora solo se ofrece a laboratorios y fabricantes seleccionados, no está publicado como proyecto abierto y requiere interfaces programables, pruebas de seguridad y supervisión experta. Reuters confirmó el alcance de la propuesta, que todavía es una investigación preliminar y no un estándar adoptado por la industria.
Cómo llevarlo a la práctica
La pregunta para un laboratorio es si la interfaz puede expresar límites seguros y registrar lo que hace cada dispositivo. Una instrucción equivocada en un entorno físico tiene consecuencias distintas a un error de texto. La supervisión y las pruebas forman parte del producto, no son un detalle posterior.
Comprueba las fuentes
El anuncio y su contraste están enlazados para que puedas consultar el alcance original. Las valoraciones pertenecen a la síntesis editorial.
Fuente original · Anthropic ↗Segunda referencia · Reuters ↗Sigue leyendo
Waymo prepara robotaxis en Madrid para 2027, pero las primeras pruebas llevarán conductor →
Agile ONE SN convierte un humanoide en plataforma abierta para laboratorios →
Hesai convierte espacios reales en escenarios 3D para entrenar robots →
← Volver a la edición · Archivo · Cómo seleccionamos las noticias